
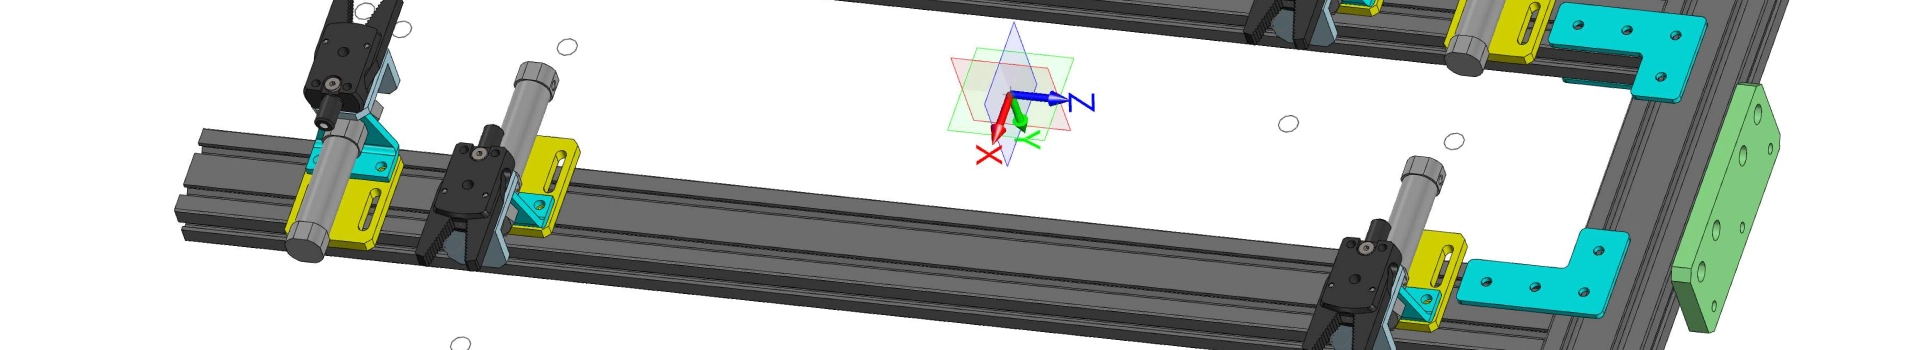

Projektowanie i budowa chwytaków
Gubienie detalu, ślady na powierzchni albo kolizje z formą zwykle nie wynikają z pracy robota, lecz z niedopasowanej końcówki roboczej. Jeśli obecny chwytak wymaga ciągłych regulacji lub wydłuża czas cyklu, problem najczęściej leży w geometrii, doborze komponentów albo sile chwytu. Projektujemy i budujemy chwytaki na podstawie modeli 3D form i detali, aby narzędzie pracowało stabilnie od testów po produkcję seryjną.
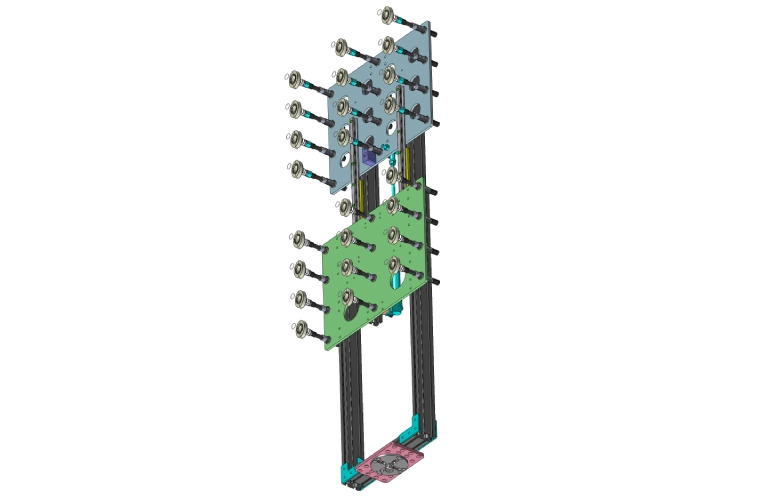
Na czym polega projektowanie chwytaków?
W robotyce chwytak jest elementem, który pobiera detal, utrzymuje go i odkłada w zadane miejsce. Projektowanie chwytaków polega na dopasowaniu geometrii, sposobu chwytu, materiałów i sterowania do konkretnej operacji, a nie do ogólnego typu robota. Liczą się masa detalu, jego kształt, kierunek pobrania i czas cyklu.
Realizujemy tę usługę w procesach pobierania i odkładania detalu, montażu, obróbki detali i zrobotyzowanego pakowania. Punkt wyjścia stanowią modele 3D formy i detalu oraz wymagania właściciela formy. Dane sprawdzamy w środowisku CAD, czyli w programie do projektowania 3D, jeszcze przed wykonaniem narzędzia.
Jak dobieramy rodzaj chwytu do detalu?
Dobór zaczyna się od sposobu kontaktu z detalem. Przy powtarzalnej geometrii detalu sprawdza się chwytak mechaniczny ze szczękami lub palcami, a przy płaskich powierzchniach i lekkich detalach lepiej sprawdza się chwytak podciśnieniowy ze ssawkami próżniowymi. Jeśli ruchem palców steruje sprężone powietrze, rozwiązanie działa jako chwytak pneumatyczny. Przy ssawkach uwzględniamy też kompensatory poziomu, gdy detal ma odchyłki wysokości.
Jak wyznaczamy siłę chwytu i materiał styków?
Wymagana siła chwytu nie wynika z samej masy detalu. Liczymy ją z uwzględnieniem przyspieszeń robota, położenia detalu, współczynnika tarcia, powierzchni styku i zapasu na wahania procesu. Dobór materiału szczęk chwytaka zależy od twardości detalu, temperatury i ryzyka zarysowań. Przy elementach wrażliwych stosujemy miękkie powierzchnie kontaktowe oraz przetworniki siły, czyli czujniki nacisku, co ułatwia kontrolę siły chwytu.
Jak rozpoznać, że chwytak wymaga nowego projektu?
Źle zaprojektowany chwytak widać na linii bardzo szybko. Nie musi zatrzymać produkcji od razu, ale zwykle obniża powtarzalność i wydłuża takt, czyli czas wykonania operacji. Wtedy wracamy do analizy geometrii, prowadzenia przewodów i parametrów chwytu.
Najczęstsze sygnały ostrzegawcze obejmują:
- gubienie detalu przy szybszych przejazdach robota,
- ślady nacisku lub zarysowania na powierzchni wypraski,
- kolizje z formą albo elementami stanowiska,
- częste korekty położenia ssawek, palców i czujników,
- niestabilny czas cyklu po zmianie partii lub detalu.
Jeśli dysponują Państwo modelem 3D formy lub detalu, możemy na tej podstawie przygotować koncepcję chwytu i określić zakres budowy chwytaka.
Jak przebiega budowa chwytaków i integracja z linią?
Budowa chwytaków zamienia projekt 3D w gotowe narzędzie współpracujące z robotem i automatyką. Wykonujemy elementy konstrukcyjne, dobieramy profile aluminiowe, siłowniki, zawory, szybkozłącza oraz czujniki. Często stosujemy modułowy system chwytaków, bo ułatwia późniejsze zmiany detalu.
Najważniejsze etapy z punktu widzenia produkcji pokazuje tabela.
| Obszar | Co sprawdzamy | Efekt dla produkcji |
| Model CAD i symulacja 3D | zasięg, skok, kolizje | mniej poprawek po wykonaniu |
| Montaż komponentów | siłowniki, zawory, czujniki, szybkozłącza | stabilny i przewidywalny ruch |
| Integracja z PLC i HMI | sygnały, sekwencje, czasy reakcji | łatwiejszy rozruch linii |
| Testy z detalem docelowym | siłę chwytu, odkładanie detalu, powtarzalność | mniej odrzutów i przestojów |
Po montażu integrujemy chwytak z ramieniem robota oraz sterowaniem PLC i HMI, czyli sterownikiem i panelem operatorskim. Ustawiamy zakres pracy, siłę, czasy reakcji i logikę bezpieczeństwa, a następnie wykonujemy próby z detalem docelowym. Korekty na tym etapie skracają czas cyklu i ograniczają ryzyko przestojów po starcie linii.
Jak weryfikujemy jakość i dlaczego to się opłaca?
Jakość chwytaka potwierdzają testy, a nie same deklaracje. Standardem odbioru są symulacje 3D, test funkcjonalny i próby z detalem docelowym. Sprawdzamy zgodność z dokumentacją klienta, wymaganiami stanowiska oraz warunkami pracy, takimi jak temperatura, zabrudzenia i częstotliwość cyklu. Dobrze zaprojektowana końcówka robocza robota stabilizuje proces i ogranicza ryzyko kolizji.
Najczęściej oznacza to dla zakładu:
- ograniczenie odrzutów wynikających z uszkodzenia detalu,
- ograniczenie przestojów związanych z regulacją chwytaka,
- skrócenie czasu cyklu dzięki precyzyjnemu ustawieniu parametrów,
- ułatwienie modyfikacji przy zmianie detalu lub formy,
- zwiększenie bezpieczeństwa pracy całego układu robotycznego.
Aby rozpocząć wycenę, prosimy przesłać model 3D, opis procesu i oczekiwany czas cyklu za pomocą formularza kontaktowego. Przygotujemy rozwiązanie dopasowane do zastosowania i warunków pracy linii.
- Dopasuj projekt chwytaka do geometrii detalu, masy, kierunku pobrania i czasu cyklu, aby wyeliminować gubienie detalu, ślady na powierzchni i kolizje z formą.
- Dobierz rodzaj chwytu, siłę chwytu i materiał styków na podstawie modeli 3D, parametrów procesu oraz wrażliwości detalu, by zwiększyć stabilność i powtarzalność pracy robota.
- Rozpoznaj potrzebę nowego projektu chwytaka po sygnałach takich jak częste regulacje, niestabilny czas cyklu, zarysowania detalu i kolizje na stanowisku.
- Zweryfikuj budowę chwytaków za pomocą symulacji 3D, integracji z PLC i HMI oraz testów z detalem docelowym, aby skrócić rozruch linii i ograniczyć odrzuty oraz przestoje.
Do płaskich i lekkich detali zalecamy chwytaki podciśnieniowe ze ssawkami i kompensatorami poziomu; przy wrażliwych powierzchniach stosujemy miękkie materiały stykowe i przetworniki siły.
Prosimy o model 3D formy lub detalu, opis procesu oraz oczekiwany czas cyklu przesłane przez formularz kontaktowy — to podstawa do przygotowania koncepcji i wyceny.
Standardem są symulacje 3D, test funkcjonalny i próby z detalem docelowym; sprawdzamy zgodność z dokumentacją, warunkami pracy i powtarzalność ruchu.